- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
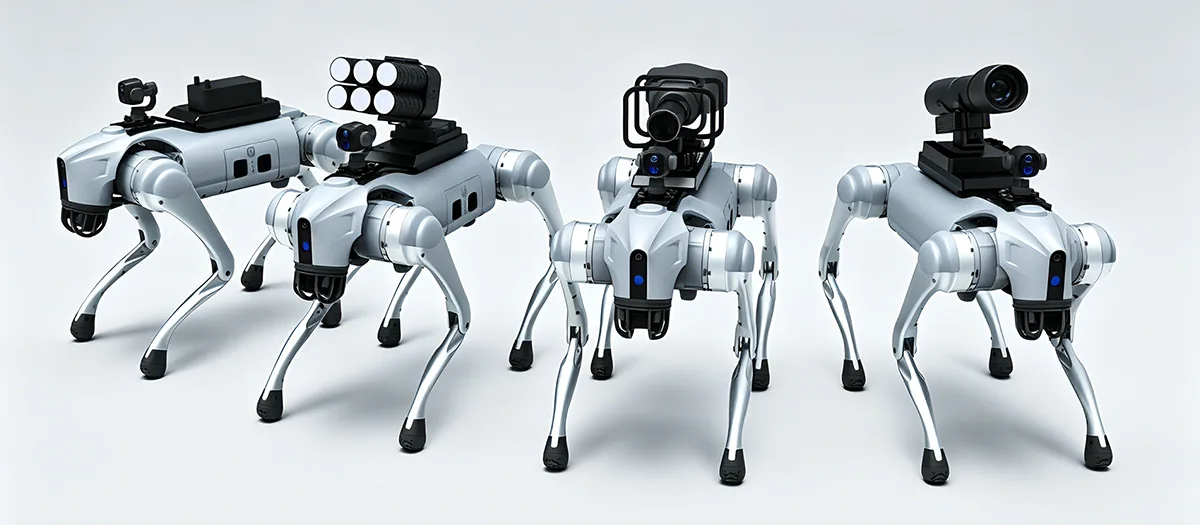
Ce face ca un câine robot să fie potrivit pentru operațiuni industriale complexe?
A Câine roboteste conceput pentru a depăși limitările roboților mobili convenționali cu roți atunci când sarcinile industriale implică scări, pante, terenuri denivelate, pasaje înguste, resturi, tuneluri sau alte terenuri dificile. Valoarea sa provine din combinația dintre mobilitatea patrupedă, navigația autonomă, percepția mediului, detectarea specifică sarcinii, echipamentul modular și funcționarea continuă. Pentru utilizatorii industriali, însă, mobilitatea nu este suficientă. O platformă practică trebuie, de asemenea, să sprijine mișcarea stabilă, colectarea datelor, integrarea echipamentelor, gestionarea bateriei, întreținerea și funcționarea în condiții de mediu definite. Acest lucru face ca arhitectura platformei și planificarea aplicațiilor să fie centrale pentru implementarea cu succes prin inspecție, monitorizare a infrastructurii, producție inteligentă, asistență de urgență și alte scenarii de operare profesionale.
Cuprins
Faceți clic pe o secțiune pentru a trece direct la discuția tehnică corespunzătoare.
- 1. Ce definește un robot industrial cvadrupat?
- 2. Ce face ca mobilitatea cu picioare să fie utilă pe terenuri dificile?
- 3. Ce funcții autonome îmbunătățesc funcționarea industrială?
- 4. Ce rol joacă percepția multisenzorială?
- 5. Ce sarcini de inspecție poate suporta o platformă cu patru paturi?
- 6. Ce pot adăuga echipamentele modulare platformei?
- 7. Pentru ce condiții ar trebui să fie proiectată platforma?
- 8. Cum pot roboții patrulați să reducă expunerea la zonele dificile de lucru?
- 9. Cum ar trebui să fie integrate echipamentele și senzorii?
- 10. Ce ar trebui să evalueze cumpărătorii înainte de a alege o platformă?
- 11. Cum arată un proces de implementare structurată?
- 12. Care este direcția viitoare a roboticii industriale cu patru paturi?
- 13. Întrebări frecvente
Ce definește un robot industrial cvadrupat?
Un robot industrial patruped este o platformă robotică mobilă construită în jurul mișcării picioarelor, mai degrabă decât pe roți sau șenile. Structura sa cu patru picioare îi permite să negocieze schimbările de altitudine și terenul neregulat în timp ce transportă senzori, echipamente de comunicație, hardware de calcul și alte echipamente specifice aplicației.
Caracteristica definitorie nu este doar aspectul a patru picioare. Valoarea unei platforme patruped vine din coordonarea dintre locomoție, percepție, control, putere, structură și echipament de sarcină. Robotul trebuie să înțeleagă mediul înconjurător, să își ajusteze mișcarea, să mențină echilibrul și să efectueze o rutină de operare definită.
Acest design orientat spre sistem separă platformele industriale patruped de mașinile simple controlate de la distanță. O platformă profesională poate sprijini planificarea autonomă a rutei, evitarea obstacolelor, colectarea de date, monitorizarea echipamentelor și rutine de patrulare repetabile. Aceste funcții permit robotului să participe la un flux de lucru operațional mai larg, în loc să acționeze doar ca o cameră mobilă.
Mobilitate cu picioare Mișcarea cu patru picioare permite platformei să treacă pe scări, pante, goluri, podele neuniforme, teren liber și alte modificări ale terenului.
Navigație inteligentă Percepția, planificarea traseului, poziționarea și evitarea obstacolelor pot sprijini o mișcare mai autonomă prin medii complexe.
Platformă extensibilă Senzorii și echipamentele modulare pot adapta aceeași bază robotică la diferite sarcini de inspecție, monitorizare și industriale.
De ce mobilitatea patrupedă schimbă automatizarea industrială
Roboții tradiționali cu roți funcționează cel mai bine pe suprafețe relativ previzibile. Eficiența acestora poate scădea atunci când scări, șanțuri, materiale libere, praguri ridicate sau teren denivelat întrerup traseul. Sistemele cu șenile pot face față unor suprafețe dificile, dar au și limitări în spațiile înguste și atunci când mediul conține modificări frecvente ale cotei.
Mișcarea picioarelor abordează problema diferit. Fiecare picior poate fi controlat individual, permițând robotului să-și aseze picioarele în funcție de teren. Acest lucru oferă mai multe opțiuni pentru menținerea echilibrului în timp ce vă deplasați prin medii neregulate.
Pentru aplicațiile industriale, beneficiul practic este accesul. Un robot care se poate deplasa pe mai multe tipuri de teren poate ajunge la puncte de inspecție, zone de echipamente, tuneluri, ateliere și alte locații în care o platformă mobilă convențională poate avea nevoie de infrastructură suplimentară.
- Mișcarea cu patru picioare ajută la schimbarea cotelor și a terenului denivelat.
- Navigarea autonomă poate reduce nevoia de direcție manuală continuă.
- Senzorii furnizează informații de mediu pentru sarcinile de mișcare și inspecție.
- Interfețele modulare permit instalarea diferitelor echipamente pentru diferite aplicații.
- Colectarea datelor digitale poate conecta operațiunile de teren cu analizele ulterioare.
Principiul de bazăUn patruped industrial ar trebui evaluat ca un sistem de operare mobil complet. Mobilitatea este importantă, dar percepția, controlul, integrarea echipamentelor, puterea și funcțiile de date determină cât de utilă devine mobilitatea.
Ce face ca mobilitatea cu picioare să fie utilă pe terenuri dificile?
Terenul dificil este una dintre cele mai clare domenii de aplicare pentru robotica patrupedă. Locurile industriale pot conține trepte, rampe, șanțuri, alei înguste, moloz, zone noroioase, podele neuniforme și modificări ale înălțimii suprafeței. O platformă concepută numai pentru podele plate poate necesita infrastructură suplimentară sau poate să nu poată ajunge în anumite zone.
Un robot patruped își poate plasa și ridica picioarele individual, permițându-i să-și adapteze postura corpului pe măsură ce terenul se schimbă. Acest lucru poate sprijini mișcarea pe pante, trepte, goluri și suprafețe neregulate, menținând în același timp o relație mai stabilă între platformă și sol.
Scări și modificări de înălțime
Scările sunt un exemplu simplu de teren care poate provoca platformele pe roți. Fiecare roată trebuie să mențină un contact adecvat cu suprafața, în timp ce robotul trebuie să depășească schimbările verticale repetate. O platformă cu picioare poate ridica picioarele individuale și își poate ajusta postura pentru a se deplasa între trepte.
Capacitatea exactă depinde încă de designul robotului, geometria treptei, sistemul de control și condițiile de mediu. Punctul important de inginerie este că structura cu picioare oferă opțiuni suplimentare de mișcare pe care roțile nu le au.
Pantele și suprafețele denivelate
Mediile industriale includ adesea beton în pantă, pietriș, sol afânat, pământ noroios, canale de drenaj sau suprafețe de tranziție. O platformă patrupedă își poate adapta pozițiile picioarelor și atitudinea corpului pe măsură ce terenul se schimbă.
Funcționarea stabilă depinde de combinația dintre designul mecanic, percepția, controlul mersului, tracțiunea și algoritmii de echilibrare. Picioarele oferă capacitatea de mișcare fizică, în timp ce sistemul de control determină modul în care este utilizată această capacitate.
Spații înguste și aglomerate
Tunelurile industriale, atelierele, coridoarele de conducte și zonele de întreținere pot conține obstacole care limitează traseul disponibil. O platformă compactă patrupedă poate naviga prin unele dintre aceste spații fără a necesita o suprafață plană continuă.
| Starea terenului | Provocare pentru platformele mobile convenționale | Avantaj de design cvadrupat |
|---|---|---|
| Pași | Schimbările verticale pot întrerupe contactul roții și mișcarea înainte | Picioarele individuale pot fi ridicate și poziționate la diferite înălțimi |
| Steep Slopes | Tracțiunea redusă și reglarea limitată a corpului pot afecta mișcarea | Poziția picioarelor și poziția corpului pot fi ajustate în timpul mișcării |
| Moloz | Suprafețele de contact neregulate pot face mișcarea roților instabilă | Amplasarea individuală a piciorului oferă mai multe opțiuni pentru tratarea obstacolelor |
| Pământ noroios | Tracțiunea pe roți sau pe șenile poate varia pe suprafețele moi | Amplasarea picioarelor se poate adapta la condițiile de contact în schimbare |
| Gaps and Gullies | Sistemele pe roți pot necesita poduri sau ocoliri | Mișcarea cu picioare poate naviga în jurul sau peste caracteristicile de teren selectate |
Echilibrul contează la fel de mult ca și mișcarea
A fi capabil să te deplasezi pe teren dificil nu este suficient. Platforma trebuie să mențină echilibrul în timp ce transportă senzori și echipamente. Modificările bruște ale înălțimii solului pot afecta centrul de greutate al robotului și distribuția sarcinii.
Prin urmare, sistemele de control trebuie să coordoneze mersul, postura, feedback-ul senzorului și viteza de mișcare. Funcțiile anti-vituială și anti-răsturnare pot ajuta la menținerea funcționării stabile în intervalul de funcționare definit.
Acest lucru este deosebit de relevant atunci când robotul poartă camere sau echipamente de măsurare. Mișcarea excesivă poate reduce calitatea datelor colectate chiar și atunci când robotul în sine rămâne vertical.
Ce funcții autonome îmbunătățesc funcționarea industrială?
Robotica industrială devine mai utilă atunci când platforma poate îndeplini sarcini repetabile fără a necesita o direcție manuală constantă. Funcțiile autonome pot reduce volumul de muncă al operatorului, facând în același timp mișcarea și colectarea datelor mai structurate.
Platformele patruped moderne pot combina percepția mediului, poziționarea, planificarea rutei, evitarea obstacolelor, executarea sarcinilor și înregistrarea datelor. Gradul de autonomie depinde de arhitectura robotului, senzori, software, condițiile de comunicare și mediul de operare.
Percepția mediului
Înainte ca un robot mobil să poată naviga în mod autonom, are nevoie de informații despre mediul înconjurător. Senzorii pot identifica obstacole, modificări ale terenului, rute deschise și alte caracteristici relevante.
Datele de percepție sunt apoi utilizate de sistemul de navigație pentru a determina cum ar trebui să se miște robotul. Într-un mediu în schimbare, acest proces poate fi necesar să ruleze continuu, mai degrabă decât să se bazeze doar pe o hartă fixă.
Planificarea traseului și evitarea obstacolelor
Planificarea traseului determină modul în care robotul poate călători între punctele definite. Evitarea obstacolelor îl ajută să se ajusteze atunci când un obiect blochează traseul planificat sau când se schimbă condițiile de mediu.
Pentru inspecția industrială, aceasta poate suporta rute repetabile în jurul echipamentului, prin instalații sau între punctele de inspecție desemnate. Operatorii se pot concentra mai mult pe rezultatele inspecției decât să controleze manual fiecare mișcare.
Programarea sarcinilor și colectarea datelor
O rutină de inspecție autonomă poate combina mișcarea cu detectarea. Robotul poate călători în locații definite, poate colecta imagini sau citiri ale senzorului, înregistrează rezultatele și apoi poate continua la următoarea locație.
Acest lucru creează un flux de lucru digital în care mișcarea robotului și informațiile colectate sunt conectate. În loc să producă doar un flux video, sistemul poate construi o înregistrare structurată a rezultatelor inspecției.
Percepe
Senzorii colectează informații despre teren, obstacole, echipamente și condițiile din jur.
Plan
Sistemul de navigație determină o rută potrivită în funcție de spațiul disponibil și cerințele sarcinii.
Act
Picioarele și sistemele de control coordonează mișcarea în timp ce se adaptează la schimbările din mediu.
Înregistra
Imaginile de inspecție, măsurătorile senzorilor și informațiile de operare pot fi stocate pentru analize ulterioare.
Autonomia ar trebui să fie adaptată mediului
Funcționarea autonomă nu înseamnă că fiecare mediu industrial ar trebui să fie complet nesupravegheat. Unele medii necesită supraveghere definită, intervenție de la distanță sau confirmare de către operator înainte de anumite sarcini.
O abordare mai practică este de a identifica ce părți ale fluxului de lucru pot fi automatizate în mod fiabil și unde luarea deciziilor umane rămâne utilă. Navigarea, colectarea repetată a datelor și execuția rutină a rutei sunt candidați puternici pentru automatizare, în timp ce constatările neobișnuite pot necesita o evaluare umană suplimentară.
Ce rol joacă percepția multisenzorială?
Percepția oferă unui robot mobil informațiile de care are nevoie pentru a-și înțelege mediul și pentru a îndeplini sarcini specifice aplicației. Un singur senzor rareori furnizează toate tipurile de informații necesare pentru funcționarea industrială.
Camerele vizuale pot oferi imagini detaliate. Senzorii termici pot dezvălui diferențe de temperatură. Senzorii de distanță pot ajuta robotul să înțeleagă geometria înconjurătoare. Alți senzori pot sprijini localizarea, măsurarea mediului sau inspecția specifică echipamentului.
Sensarea vizuală
Camerele de înaltă definiție pot captura imagini și videoclipuri pentru observarea echipamentelor, verificări ale infrastructurii, monitorizare a instalațiilor și documentare. Datele vizuale sunt adesea punctul de plecare pentru inspecție, deoarece operatorii pot revizui direct aspectul componentelor și suprafețelor.
Senzori termice
Imaginile termice pot identifica variațiile de temperatură care pot să nu fie evidente în imaginile cu lumină vizibilă. Acest lucru poate fi util în jurul echipamentelor electrice, mașinilor, sistemelor de alimentare și a altor active în care modelele anormale de căldură pot indica o condiție care necesită o evaluare suplimentară.
Percepția spațială
Informațiile despre distanță și adâncime pot ajuta robotul să înțeleagă obstacolele, coridoarele, pașii și alte caracteristici ale mediului. Aceasta acceptă navigarea și poate contribui, de asemenea, la cartografiere și documentare spațială.
| Categoria senzorului | Informații primare | Rol industrial potențial |
|---|---|---|
| Cameră cu lumină vizibilă | Imagini si video | Inspecție vizuală, documentare, observare echipament |
| Cameră termică | Modele de temperatură | Verificări ale stării termice și identificare anormală a căldurii |
| Senzor de adâncime sau interval | Distanța și relațiile spațiale | Navigare, evitarea obstacolelor și cartografierea mediului |
| Senzor de mediu | Măsurători de mediu definite | Monitorizarea site-ului și colectarea datelor specifice aplicației |
De ce contează fuziunea senzorilor
Fuziunea senzorilor combină informații din diferite surse de detectare pentru a crea o reprezentare mai completă a mediului. O cameră poate recunoaște aspectul unui obiect, în timp ce un senzor de adâncime oferă distanța și poziția acestuia.
Informațiile termice pot adăuga apoi un alt strat, arătând dacă obiectul are un model de temperatură neobișnuit. Combinarea acestor surse poate face inspecția și navigarea mai informative decât bazarea pe un singur senzor.
Alegerea sarcinii utile depinde de sarcină
Mai mulți senzori nu înseamnă neapărat un sistem mai bun. Fiecare componentă suplimentară adaugă greutate, cerințe de putere, constrângeri de montare, cerințe de procesare a datelor și considerații de întreținere.
Abordarea corectă este să selectați doar informațiile necesare pentru sarcina definită. Este posibil ca o platformă de inspecție vizuală să nu necesite o colecție mare de senzori de mediu, în timp ce un proiect de monitorizare industrială poate avea nevoie de mai multe tipuri de date pentru a produce rezultate utile.
Ce sarcini de inspecție poate suporta o platformă cu patru paturi?
Inspecția este una dintre cele mai practice aplicații industriale pentru robotica patrupedă, deoarece platforma se poate deplasa prin locații care pot fi incomode pentru oameni sau dificile pentru mașinile pe roți.
Robotul poate urma rute definite, se poate opri la punctele de inspecție, poate colecta imagini sau date senzorilor și poate returna informațiile unui sistem de analiză. Acest lucru creează un flux de lucru de inspecție repetabil care poate fi programat în funcție de cerințele de funcționare ale unei unități.
Inspecție în fabrică și atelier
În mediile de producție, echipamentele sunt adesea distribuite în unități mari. Unele zone pot fi ridicate, înguste sau separate de modificări ale nivelului podelei.
O platformă patrupedă poate naviga în secțiunile selectate ale instalației și poate colecta informații vizuale de la mașini, conducte, dulapuri electrice, zone structurale și alte active definite.
Monitorizarea puterii și a echipamentelor
Senzorii termici și vizuali pot fi combinați pentru inspecția echipamentelor în cazul în care diferențele de temperatură sunt relevante. Robotul poate colecta imagini în locații predefinite și poate compara rezultatele actuale cu înregistrările istorice.
Inspecție în tunel și în zone închise
Tunelurile, coridoarele de conducte și alte zone înguste pot prezenta provocări de acces. Un robot mobil compact poate intra în astfel de spații în timp ce transportă camere, iluminat sau alți senzori potriviti pentru sarcina de inspecție.
Observarea infrastructurii
Activele de infrastructură necesită adesea inspecții repetitive ale zonelor similare. Un traseu repetabil al robotului poate ajuta la standardizarea colectării imaginilor și poate oferi o secvență de operare consecventă.
- Inspecție de rutină:Urmați rute predefinite și colectați date vizuale sau senzoriale recurente.
- Monitorizarea echipamentelor:Combinați informațiile vizuale și termice pentru evaluarea stării.
- Observație structurală:Capturați imagini ale suprafețelor, îmbinărilor, țevilor și altor active fizice selectate.
- Documentatia datelor:Creați înregistrări de inspecție marcate de timp pentru comparare și analiză ulterioară.
Avantaj de inspecțieCea mai utilă automatizare nu este pur și simplu înlocuirea unui traseu de inspecție pe jos. Se creează un ciclu repetabil în care sunt conectate mișcarea, detectarea, înregistrarea datelor și analiza ulterioară.
Datele de inspecție ar trebui să fie structurate
O colecție mare de imagini nu este utilă automat. Sistemul ar trebui să asocieze datele cu anumite locații, echipamente, rute sau puncte de inspecție, astfel încât operatorii să poată înțelege de unde provine fiecare observație.
Atunci când un sistem de inspecție robotizat este combinat cu un software adecvat, informațiile rezultate pot sprijini analiza tendințelor, planificarea întreținerii și inspecția ulterioară. Fluxul de lucru exact depinde de instalație și de informațiile necesare.
Ce pot adăuga echipamentele modulare platformei?
Modularitatea permite unei platforme robotizate să suporte diferite sarcini prin schimbarea sau adăugarea de echipamente. Acest lucru este deosebit de util în mediile industriale în care pot fi necesare mai multe tipuri de inspecție și monitorizare.
Echipamentele posibile includ camere cu lumină vizibilă, sisteme de imagini termice, detectoare de gaz, unități de iluminat, dispozitive de comunicare, senzori de mediu și alte module specifice sarcinii. Configurația exactă depinde de capacitatea de încărcare a robotului, sistemul electric, interfețele de montare și condițiile de funcționare.
Echipamente de inspectie
Camerele și sistemele de termoviziune pot transforma robotul într-o platformă mobilă de inspecție. Camerele vizuale pot documenta condițiile fizice, în timp ce senzorii termici pot oferi informații suplimentare despre distribuția căldurii.
Echipamente de mediu
Senzorii de gaz și de mediu pot permite robotului să colecteze măsurători din zone care ar putea să nu fie convenabile pentru acces manual. Acest lucru poate sprijini monitorizarea fluxurilor de lucru în instalații industriale, tuneluri, ateliere și alte medii definite.
Echipamente de iluminat si comunicatii
Modulele de iluminare pot îmbunătăți calitatea imaginii în zonele întunecate și pot sprijini funcționarea în locații cu iluminare limitată. Echipamentele de comunicație pot permite operatorilor să facă schimb de informații cu personalul din zona de operare.
Modul vizual Captează imagini și videoclipuri pentru inspecție vizuală, documentare și observare a echipamentelor.
Modul termic Oferă informații legate de temperatură pentru a completa inspecția vizuală convențională.
Modulul de mediu Colectează gaz, aer sau alte măsurători de mediu definite în funcție de aplicație.
Modularitatea ar trebui să aibă interfețe definite
Un sistem modular este practic doar atunci când echipamentele pot fi instalate fără a crea probleme inutile de compatibilitate. Punctele de montare, conexiunile electrice, interfețele de date, dimensiunile fizice și limitele de greutate ar trebui să fie clar definite.
Interfețele standardizate pot simplifica modificările între configurațiile echipamentelor. În același timp, proiectele specializate pot necesita suporturi personalizate, carcase sau aranjamente de alimentare atunci când interfețele standard nu îndeplinesc cerințele aplicației.
Puterea și greutatea trebuie luate în considerare împreună
Fiecare modul adăugat modifică configurația completă de funcționare. Un senzor mai greu mărește sarcina suportată de picioare și de sistemul de propulsie. Elementele electronice suplimentare pot crește consumul de energie electrică. O carcasă mai mare poate afecta centrul de greutate sau poate limita mișcarea robotului.
Prin urmare, designul modular funcționează cel mai bine atunci când robotul a fost dezvoltat cu suficientă atenție la relațiile mecanice și electrice dintre platforma de bază și echipamentele sale.
Pentru ce condiții ar trebui proiectată platforma?
Mediile industriale variază semnificativ. Un etaj de atelier prezintă diferite provocări dintr-o zonă de construcție în aer liber, în timp ce un tunel introduce diferite constrângeri dintr-un sit industrial deschis.
Înainte de selectarea sau dezvoltarea unei platforme robotizate, condițiile de mediu trebuie definite clar. Aceste condiții influențează structura, senzorii, algoritmii de mișcare, etanșarea, comportamentul bateriei și cerințele de întreținere.
Ploaie și umezeală
Mediile în aer liber pot expune echipamentele robotizate la ploaie, stropirea cu apă și umiditatea ridicată. Nivelul de protecție adecvat depinde de proiectarea platformei și de mediul de operare prevăzut.
Umiditatea poate afecta, de asemenea, senzorii și conectorii. Pentru operarea repetată în aer liber, aceste componente ar trebui luate în considerare în timpul proiectării mecanice și electrice, mai degrabă decât tratate ca detalii secundare.
Praf și materiale libere
Locurile industriale pot conține praf, nisip, resturi sau alte particule. Astfel de materiale pot pătrunde în mecanismele în mișcare sau pot afecta vizibilitatea senzorului.
Protecția, procedurile de curățare, accesul la întreținere și selecția componentelor ar trebui, prin urmare, să reflecte condițiile reale ale amplasamentului.
Temperatură
Performanța bateriei, electronicele, senzorii și materialele mecanice pot răspunde diferit la schimbările de temperatură. O platformă destinată condițiilor de temperatură largi ar trebui evaluată în raport cu intervalul real așteptat în timpul funcționării.
Vibrații și impact
Mișcarea cu picioare creează mișcări mecanice repetate, în timp ce terenul accidentat poate introduce șocuri suplimentare. Prin urmare, senzorii sensibili și echipamentele electronice necesită montare și protecție adecvată.
| Factorul de mediu | Efect potențial | Considerent de proiectare |
|---|---|---|
| Umiditate | Poate afecta conectorii, electronicele și senzorii | Proceduri adecvate de inchidere, etanșare și întreținere |
| Praf | Poate intra în zone mecanice sau electronice | Protecție, acces la curățare și selecție adecvată a componentelor |
| Temperatură | Poate influența bateria și comportamentul electronic | Gama de operare definită și evaluarea de mediu relevantă |
| Vibrație | Poate afecta datele senzorului și componentele mecanice | Montaj adecvat, proiectare structurală și evaluare a vibrațiilor |
| Impact | Poate stresa picioarele, carcasele, suporturile și electronicele | Protecție structurală și validare în condiții definite |
Mediul determină configurația corectă
Nu există o configurație universală care să fie ideală pentru fiecare șantier industrial. Mediul de operare trebuie documentat înainte de selectarea robotului.
Informațiile utile pot include funcționarea în interior sau în exterior, tipurile de suprafață, intervalul de temperatură, prezența prafului sau a umezelii, lățimea coridorului, dimensiunile scărilor, obstacolele așteptate, sarcinile utile și condițiile de comunicare.
Cum pot roboții patrulați să reducă expunerea la zonele dificile de lucru?
O aplicație importantă a roboticii industriale este reducerea nevoii oamenilor de a intra în locații greu accesibile, inconfortabile sau nepotrivite pentru inspecția manuală de rutină.
Un robot mobil poate transporta camere și senzori în zone definite, în timp ce operatorii rămân într-o poziție de control mai convenabilă. Acest lucru poate sprijini inspecția și colectarea datelor fără a fi necesar ca personalul să urmeze fizic fiecare rută de inspecție.
Reducerea expunerii de rutină
Unele sarcini industriale implică mișcări repetate în medii fierbinți, prăfuite, umede, zgomotoase, înguste sau altfel dificile. Utilizarea unei platforme mobile pentru colectarea de rutină a datelor poate reduce frecvența cu care personalul trebuie să intre în acele zone.
Robotul nu elimină orice cerință de intervenție umană. Întreținerea, constatările neobișnuite, reparațiile și sarcinile în afara capacităților robotului pot necesita în continuare personal instruit. Scopul este de a muta activitățile adecvate de inspecție și monitorizare într-un model de operare mai controlat.
Observare și comunicare de la distanță
Camerele și modulele de comunicație pot oferi operatorilor informații de pe teren fără a le cere să stea lângă echipamentul inspectat.
Pentru echipele de întreținere, acest lucru poate fi util în timpul verificărilor preliminare. Un robot poate colecta mai întâi informații vizuale, permițând tehnicienilor să determine ce fel de activitate ulterioară ar putea fi necesară înainte de a intra în zonă.
Reducerea riscului depinde de proiectarea sistemului
Un robot nu este automat în siguranță doar pentru că este la distanță. Sistemul complet are nevoie de navigare adecvată, evitarea obstacolelor, comunicare, proceduri de urgență, practici de întreținere și limite de operare.
Prin urmare, robotul ar trebui tratat ca un instrument de inginerie cu capacități definite, mai degrabă decât ca un înlocuitor universal pentru munca umană.
- Definiți ce sarcini pot fi efectuate de la distanță.
- Stabiliți limite de operare sigure pentru robot.
- Furnizați funcții adecvate de comunicare și control de urgență.
- Întreține senzorii și componentele mecanice în funcție de condițiile de funcționare.
- Păstrați intervenția umană disponibilă pentru situații dincolo de capacitățile definite ale robotului.
Cum ar trebui să fie integrate echipamentele și senzorii?
Integrarea echipamentelor determină dacă robotul își poate îndeplini sarcina prevăzută fără a compromite mobilitatea, echilibrul, disponibilitatea energiei sau calitatea datelor. Un senzor care funcționează bine pe o bancă poate necesita o structură de montare diferită odată ce este instalat pe o platformă patrupedă mobilă.
Montaj mecanic
Punctele de montare ar trebui să susțină echipamentul în siguranță, menținând în același timp un acces suficient pentru instalare și întreținere. Locația echipamentului contează și ea deoarece poate afecta centrul de greutate și mișcarea robotului.
Pentru camerele și senzorii care necesită o vedere stabilă, sistemul de montare ar trebui să ia în considerare și mișcarea și vibrațiile. Echipamentul are nevoie de un câmp vizual adecvat, fără a interfera cu picioarele robotului sau cu alte componente.
Integrare electrică
Fiecare modul adăugat creează o cerință electrică. Camerele, sistemele termice, modulele de calcul, iluminatul, echipamentele de comunicații și senzorii de mediu pot avea cerințe diferite de tensiune și curent.
Arhitectura de alimentare trebuie să găzduiască aceste sarcini, menținând în același timp compatibilitatea cu bateria robotului și cu electronica de control.
Integrarea datelor
Sistemele robotizate moderne pot genera cantități mari de date de imagine, senzori și navigație. Sistemul ar trebui să definească modul în care informațiile sunt colectate, transmise, stocate și procesate.
Pentru aplicațiile de inspecție, în mod ideal, datele ar trebui să rămână conectate la informații despre locație și oră, astfel încât analiza ulterioară să poată identifica exact unde a fost colectată o anumită observație.
| Zona de Integrare | Întrebare cheie | Impact potențial |
|---|---|---|
| Greutate | Poate robotul să transporte pachetul complet de echipamente? | Influențează mobilitatea, echilibrul și sarcina mecanică |
| Poziţie | Unde trebuie montat echipamentul? | Poate afecta centrul de greutate, câmpul vizual și mișcarea |
| Putere | Ce intrare electrică este necesară? | Modifică cerințele privind bateria și gestionarea energiei |
| Date | Cum vor fi transmise sau stocate informațiile? | Determină arhitectura de comunicare și procesare |
| Întreţinere | Modulul poate fi accesat și înlocuit? | Afectează capacitatea de service și continuitatea de funcționare |
Integrarea ar trebui să fie planificată înainte de implementare
Planificarea timpurie poate preveni probleme precum senzori blocați, conectori inaccesibili, capacitatea insuficientă a bateriei sau montarea instabilă a echipamentului.
Informațiile tehnice utile includ dimensiunile echipamentului, greutatea, consumul de energie, specificațiile conectorului, interfețele de comunicație, cerințele de montare, temperatura de funcționare și expunerea așteptată la mediu.
Odată ce acești parametri sunt cunoscuți, platforma robotică poate fi evaluată ca un sistem complet, mai degrabă decât ca un robot de bază cu echipamente adăugate ulterior.
Ce ar trebui să evalueze cumpărătorii înainte de a alege o platformă?
Alegerea unui robot patruped ar trebui să înceapă cu aplicația, mai degrabă decât cu aspectul sau un singur număr de performanță. O platformă avansată din punct de vedere tehnic poate fi încă nepotrivită dacă nu poate naviga pe terenul necesar, nu poate transporta echipamentul necesar, nu poate funcționa în condițiile așteptate sau nu poate furniza datele necesare.
Începeți cu mediul înconjurător
Documentați suprafețele, pantele, scările, coridoarele, obstacolele, temperatura, umiditatea, praful și alte caracteristici ale mediului. Acești factori determină ce tip de mobilitate și protecție necesită platforma.
Definiți sarcina de operare
Identificați dacă robotul va efectua inspecție, monitorizare, colectare de date, transport, observare a echipamentelor sau o altă funcție definită. Sarcina determină echipamentul care trebuie instalat.
Evaluează mobilitatea
Privește mai mult decât capacitatea de a merge. Luați în considerare urcarea scărilor, manipularea pantei, tratarea obstacolelor, stabilitatea, viteza de mișcare, capacitatea de viraj și performanța în condițiile reale de suprafață așteptate la amplasament.
Verificați capacitatea de încărcare utilă și integrarea
Ar trebui evaluat pachetul complet de echipamente, inclusiv camere, senzori, dispozitive de comunicare, structuri de montare, baterii și alte accesorii.
Examinați funcțiile autonome
Determinați dacă sistemul poate suporta planificarea rutei, evitarea obstacolelor, poziționarea, colectarea automată a datelor, programarea sarcinilor și monitorizarea de la distanță la nivelul cerut de proiect.
- Teren:Ce suprafețe, scări, pante și obstacole trebuie să treacă robotul?
- Sarcină:Ce acțiune fizică sau ce informații trebuie să ofere robotul?
- Încărcătură utilă:Ce echipament trebuie transportat și cât cântărește?
- Putere:Care este cererea electrică combinată a platformei și a echipamentului instalat?
- Autonomie:Ce părți ale fluxului de lucru de operare necesită execuție automată?
- Mediu:Ce condiții de temperatură, praf, umiditate, vibrații sau impact sunt de așteptat?
- Întreţinere:Cum vor fi inspectate și întreținute senzorii, bateriile, picioarele și alte componente?
Principiul selectieiCea mai bună platformă nu este neapărat cea cu cea mai lungă fișă de specificații. Este cel ale cărui caracteristici de mobilitate, detecție, putere, integrare a echipamentelor, autonomie și întreținere se potrivesc cu mediul de operare real.
Cum arată un proces de implementare structurată?
Un proces de implementare structurat ajută la transformarea unui concept general de robotică într-un sistem de operare cu cerințe tehnice clare. Acest lucru este deosebit de important pentru aplicațiile industriale, deoarece robotul trebuie să lucreze cu mediul, echipamentele, procedurile și sistemele de date existente.
- Definiți scenariul de funcționare:Înregistrați aspectul site-ului, terenul, condițiile de mediu, rutele de operare și sarcinile țintă.
- Identificați echipamentul necesar:Determinați ce camere, senzori termici, dispozitive de mediu, unități de iluminat sau module de comunicare sunt necesare.
- Stabiliți parametrii sistemului:Confirmați greutatea, dimensiunile, cerințele de putere, interfețele de date, pozițiile de montare și accesul la întreținere.
- Construiți ruta de operare:Definiți zonele, punctele de control, căile de navigare și secvența de inspecție cerută de aplicație.
- Validați mobilitatea:Evaluați mișcarea pe terenul real, inclusiv scări, pante, obstacole și suprafețe de tranziție.
- Validați echipament:Verificați calitatea imaginii, citirile senzorilor, comunicarea și stabilitatea echipamentului în timpul mișcării.
- Stabiliți proceduri de operare:Definiți procedurile de încărcare, întreținere, revizuire a datelor, intervenție și urgență.
Testarea site-ului este importantă
Testele de laborator nu pot reproduce fiecare caracteristică a unei instalații reale. Robotul trebuie evaluat în condiții de funcționare reprezentative ori de câte ori este posibil.
Testarea site-ului poate dezvălui detalii care sunt greu de identificat în timpul dezvoltării generale. Un coridor poate fi mai îngust decât era de așteptat. O scară poate avea o înălțime neobișnuită. O anumită suprafață poate oferi mai puțină tracțiune. Condițiile de iluminare pot reduce performanța camerei.
Aceste constatări pot fi apoi utilizate pentru a ajusta planificarea rutei, plasarea echipamentului, configurația senzorilor sau procedurile de operare.
Fluxurile de lucru de date ar trebui proiectate cu robotul
Automatizarea inspecției produce valoare numai atunci când informațiile colectate pot fi utilizate. Un sistem util ar trebui să definească modul în care sunt stocate imaginile și citirile senzorilor, cum sunt asociate cu locațiile, cum sunt identificate anomaliile și modul în care operatorii examinează rezultatele.
Pentru inspecțiile recurente, înregistrările istorice pot oferi, de asemenea, o bază pentru comparație. Robotul poate colecta date folosind rute și puncte de vedere similare, făcând modificările mai ușor de identificat în timp.
Întreținerea trebuie să facă parte din implementare
Un robot mobil conține componente mecanice și electronice care experimentează mișcări repetate. Picioarele, articulațiile, motoarele, senzorii, conectorii, bateriile și carcasele de protecție necesită întreținere adecvată.
Prin urmare, inspecția de rutină ar trebui inclusă în planul de operare încă de la început. Accesul ușor la componentele cheie și procedurile clare de înlocuire pot face operarea pe termen lung mai practică.
Care este direcția viitoare a roboticii industriale cu patru paturi?
Dezvoltarea roboticii industriale cu patrupede se îndreaptă către o mai mare autonomie, o mai bună conștientizare a mediului, o integrare mai puternică a echipamentelor și un software mai specific pentru aplicații. Direcția centrală nu este pur și simplu să facă roboții să meargă mai bine, ci să le permită să efectueze fluxuri de lucru complete cu o intervenție manuală mai mică.
Operare integrată mai inteligentă
Se așteaptă din ce în ce mai mult roboții să combine percepția și mișcarea în loc să le trateze ca funcții separate. O platformă poate folosi informațiile de mediu pentru a decide unde să se deplaseze, cum să evite obstacolele și unde să efectueze o sarcină.
Acest lucru creează o relație mai strânsă între robotul fizic și software-ul care îl controlează. Rezultatul poate fi o mișcare mai adaptativă în medii care nu pot fi reprezentate complet printr-un traseu fix.
Inspecție mai inteligentă
Pe măsură ce camerele și senzorii colectează mai multe informații, analiza automată devine din ce în ce mai utilă. Recunoașterea bazată pe inteligență artificială poate ajuta la identificarea condițiilor vizuale predefinite, la organizarea imaginilor de inspecție și la evidențierea zonelor care merită o analiză suplimentară.
De exemplu, un sistem poate fi proiectat pentru a recunoaște anomaliile echipamentelor selectate, modificările suprafeței sau alte condiții definite de aplicație. Operatorii umani se pot concentra apoi pe verificare și luare a deciziilor, mai degrabă decât pe revizuirea fiecărei imagini cu aceeași atenție.
Modularitate mai mare
Viitoarele platforme industriale vor putea susține combinații mai largi de echipamente. O singură bază robotică poate găzdui diferiți senzori de inspecție, module de mediu, echipamente de comunicare sau dispozitive specifice sarcinii.
Acest lucru necesită interfețe mecanice și electrice mai standardizate, permițând totuși personalizarea acolo unde proiectele specializate o necesită.
Integrare cu sisteme informatice industriale
Următoarea etapă a roboticii industriale este probabil să conecteze funcționarea fizică cu sistemele de management digital. Informațiile generate de robot pot fi combinate cu înregistrările echipamentelor, programele de întreținere, hărți, istoricul inspecțiilor și alte date digitale.
Acest lucru permite robotului să devină parte dintr-un flux de lucru industrial mai larg decât să funcționeze ca o mașină izolată.
Autonomie superioară Mai multe sarcini pot fi efectuate prin navigare autonomă, planificare rută, evitare a obstacolelor și operare programată.
Percepție mai bună Senzorii multipli și analiza inteligentă pot oferi informații mai bogate despre echipamente și împrejurimi.
Integrare mai profundă Platformele robotizate pot conecta mobilitatea, senzorii, puterea, datele și software-ul industrial într-un flux de lucru mai complet.
De la mașină mobilă la platformă de operare inteligentă
Valoarea pe termen lung a roboticii patruped constă în combinația dintre mobilitatea fizică și inteligența digitală. Un robot care poate merge pe teren dificil oferă accesul fizic. Senzorii oferă informații. Controlul autonom oferă repetabilitate. Analiza bazată pe inteligență artificială poate ajuta la interpretarea datelor colectate. Software-ul industrial conectează aceste rezultate cu fluxuri de lucru mai largi.
Fiecare dintre aceste capabilități este utilă independent, dar combinația lor creează o platformă mult mai capabilă. Cu cât sunt mai strâns integrate, cu atât mai multe aplicații pot fi suportate fără a reproiecta întregul sistem pentru fiecare sarcină nouă.
Principiul orientat spre viitorDirecția roboticii industriale patrupede este către sisteme orientate spre sarcini care combină mobilitatea, percepția, operarea autonomă, echipamentele modulare și inteligența datelor într-o singură platformă coordonată.
Întrebări frecvente
Ce este un robot industrial patruped?
Este o platformă robotică mobilă cu patru picioare, concepută pentru sarcini profesionale, cum ar fi inspecția, monitorizarea, colectarea datelor și operarea în medii în care roboții convenționali cu roți pot avea dificultăți de navigare.
De ce roboții patruped sunt potriviți pentru terenuri denivelate?
Patru picioare controlate individual oferă mai multe opțiuni pentru plasarea picioarelor și postura corpului. Acest lucru poate ajuta platforma să negocieze scări, pante, goluri, suprafețe libere și alte modificări ale terenului în limitele capacității sale de operare definite.
Poate un robot patruped să funcționeze autonom?
Da. În funcție de arhitectura sistemului, funcțiile autonome pot include percepția mediului, poziționarea, planificarea rutei, evitarea obstacolelor, executarea sarcinilor și colectarea de date. Nivelul adecvat de autonomie depinde de aplicație și mediu.
Ce senzori pot fi instalați pe o platformă patrupedă?
Echipamentele posibile includ camere cu lumină vizibilă, sisteme de imagini termice, senzori de adâncime sau de rază, dispozitive de monitorizare a mediului, sisteme de iluminat, module de comunicare și alte echipamente specifice sarcinii. Configurația exactă depinde de platformă și aplicație.
Poate fi folosit un robot patruped pentru inspecția industrială?
Da. Poate susține inspecția de rutină a instalațiilor industriale, echipamentelor, infrastructurii, tunelurilor, atelierelor și altor zone, urmând rute definite și colectând date vizuale, termice sau alte senzori.
Imaginile termice pot fi integrate cu robotul?
Da. Imaginile termice pot fi utilizate alături de camerele convenționale atunci când diferențele de temperatură sunt relevante pentru sarcina de inspecție. Senzorul, poziția de montare, necesarul de putere și interfața de date trebuie evaluate ca parte a sistemului complet.
Pot fi adăugate echipamente suplimentare robotului?
Multe platforme profesionale pot suporta echipamente modulare, cu condiția ca componentele adăugate să rămână în limitele definite mecanice, electrice, de greutate și de interfață. Pot fi necesare paranteze personalizate sau alte componente de integrare pentru configurații specializate.
Ce trebuie luat în considerare înainte de a alege o platformă?
Factorii importanți includ cerințele de teren, scările și panta, mediul de operare, greutatea încărcăturii utile, cerințele senzorilor, cererea de putere, funcții autonome, fluxul de date, accesul la întreținere și condițiile de comunicare.
Poate aceeași platformă să suporte aplicații diferite?
Da. Un design modular poate permite instalarea diferiților senzori și echipamente pentru inspecție, monitorizare, măsurare a mediului sau alte sarcini industriale definite. Configurația disponibilă depinde de arhitectura robotului și de cerințele echipamentelor.
Cum pot fi utilizate datele de inspecție după o patrulă robotică?
Imaginile colectate și citirile senzorilor pot fi asociate cu locații și puncte de inspecție, apoi revizuite pentru condiții predefinite. Înregistrările istorice pot, de asemenea, să susțină compararea între ciclurile de inspecție și să ajute la organizarea lucrărilor ulterioare.
Funcționarea autonomă înlătură nevoia de operatori?
Nu neapărat. Automatizarea poate reduce controlul manual continuu, dar este posibil ca operatorii să fie încă necesari pentru supraveghere, gestionarea excepțiilor, întreținere, constatări neobișnuite și sarcini în afara capacității de operare definite a robotului.
În ce medii pot fi utilizați roboții patrupezi industriali?
Aplicațiile potențiale includ fabrici, ateliere, tuneluri, facilități industriale, site-uri de infrastructură, zone exterioare neuniforme și alte locații în care este necesară inspecția mobilă sau colectarea de date. Adecvarea reală depinde de condițiile de mediu și de specificațiile platformei.
Discutați despre un proiect de robotică în patru patru
Partajați condițiile terenului, sarcina de inspecție, cerințele echipamentului, greutatea încărcăturii utile, mediul de operare sau funcțiile autonome necesare pentru aplicația dvs.
contactați-ne pentru a discuta cerințele proiectului dumneavoastră